Community
NVIDIA Isaac Lab 3.0: allenare robot in simulazione anche senza Isaac Sim
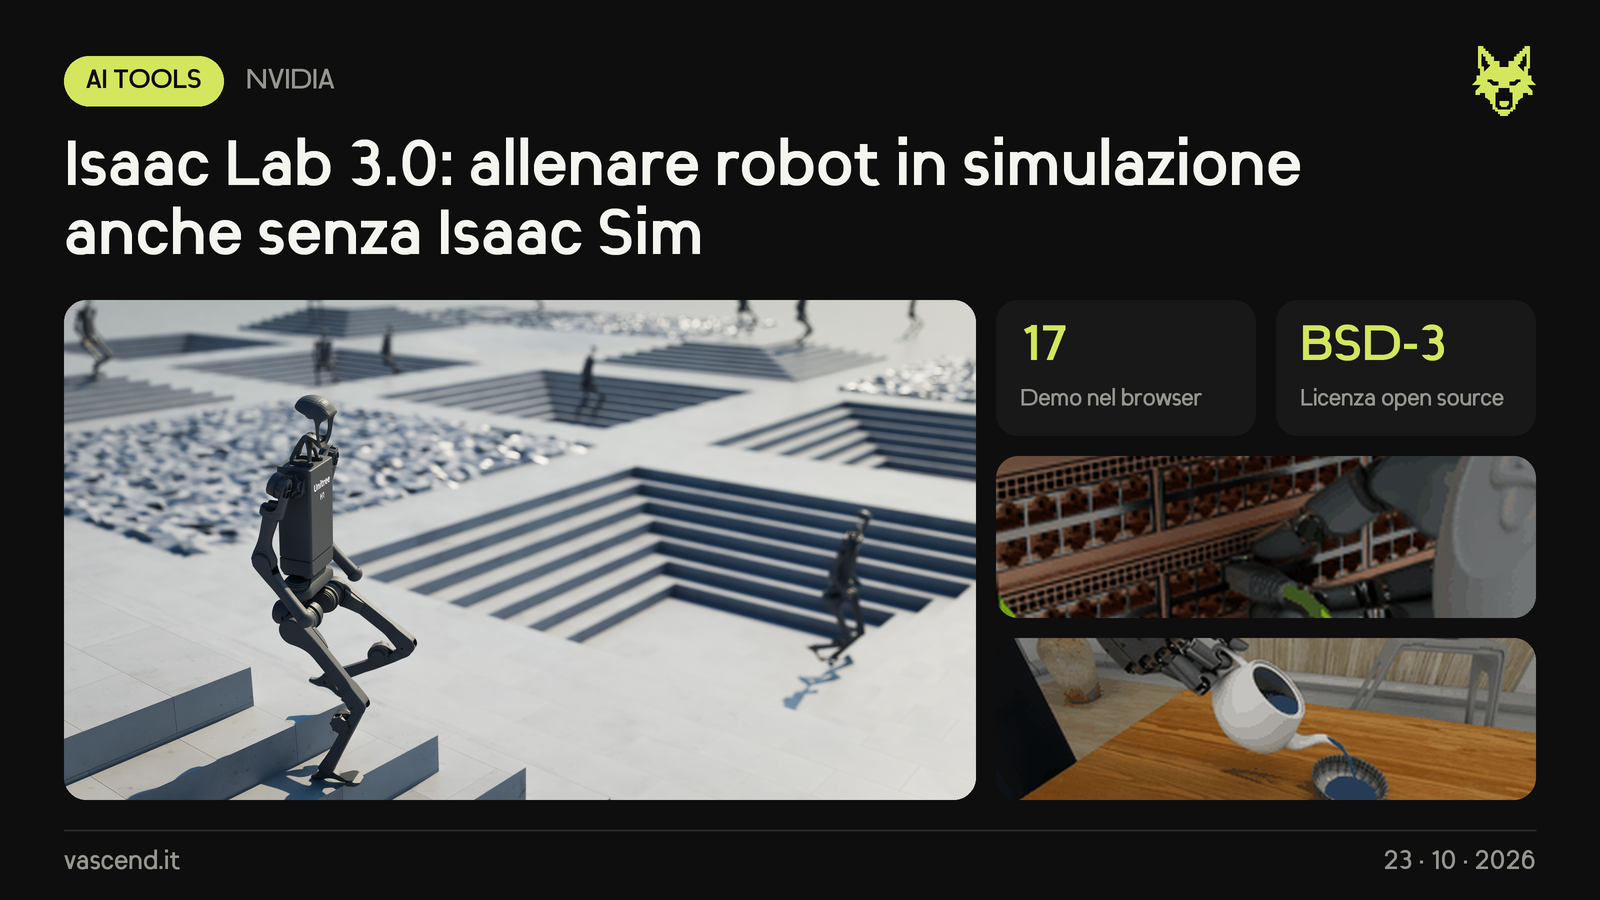
- Cos'è: Isaac Lab è il framework open source di NVIDIA per insegnare ai robot a muoversi e afferrare oggetti in un mondo simulato, prima di provarli su quelli veri. La versione 3.0 è uscita il 20 ottobre come release stabile: un unico modo di scrivere il compito del robot, con motori fisici e di rendering intercambiabili.
- Fisica e grafica: arriva Newton, motore fisico basato su NVIDIA Warp con più solutori: MJWarp e Kamino (sperimentale) per robot rigidi, VBD per tessuti e corpi morbidi, MPM per liquidi e materiali a particelle. Per il rendering c'è OVRTX, la grafica RTX come libreria a parte.
- Più leggero: gran parte dei flussi gira in modalità "kit-less", cioè senza installare Isaac Sim, che resta opzionale per ROS, XR e strumenti Kit. Si allena da una GPU fino a più nodi, c'è il post-training con RL di modelli come GR00T (sperimentale) e LEAPP per esportare le policy e portarle sul robot reale.
- Da provare: 17 demo interattive girano direttamente nel browser, senza installare nulla. Requisiti: Isaac Sim 6.2, Python 3.12, PyTorch 2.11, Warp 1.17. Licenza BSD-3 (Apache 2.0 per l'estensione mimic).